我们构建空间拓扑与时间轴连续的世界感知基础设施,让具身机器人精准理解现实世界。
感知 · 拓扑 ·
具身智能
StarLife 不仅处理视觉像素 —— 更持续维护动态世界图,为具身智能体输出结构化决策依据。
让智能体
看懂现实世界
从多路视觉流到 SQLite 事件溯源,StarLife 将物理世界的动态变迁沉淀为可通过标准 MCP 协议即时查询的时空拓扑 —— 静默、精准、高速。
YOLO 门控轻量跟踪 + VLM 双图空间差分,在动作发生前精准捕获物理变化。
Append-only SQLite 事实源维护时间轴,节点与有效区间有向边实时表达空间关系。
基于 Streamable HTTP 协议原生暴露给 LLM 智能体与机械臂,即插即用。
具身智能硬件实物矩阵
StarLife 原生软硬一体架构,直接联动 ESP32-S3 机械臂、板载彩屏监视仪、工业多目感知阵列与稳压驱动套件,赋予数字智能真实的物理改变力。
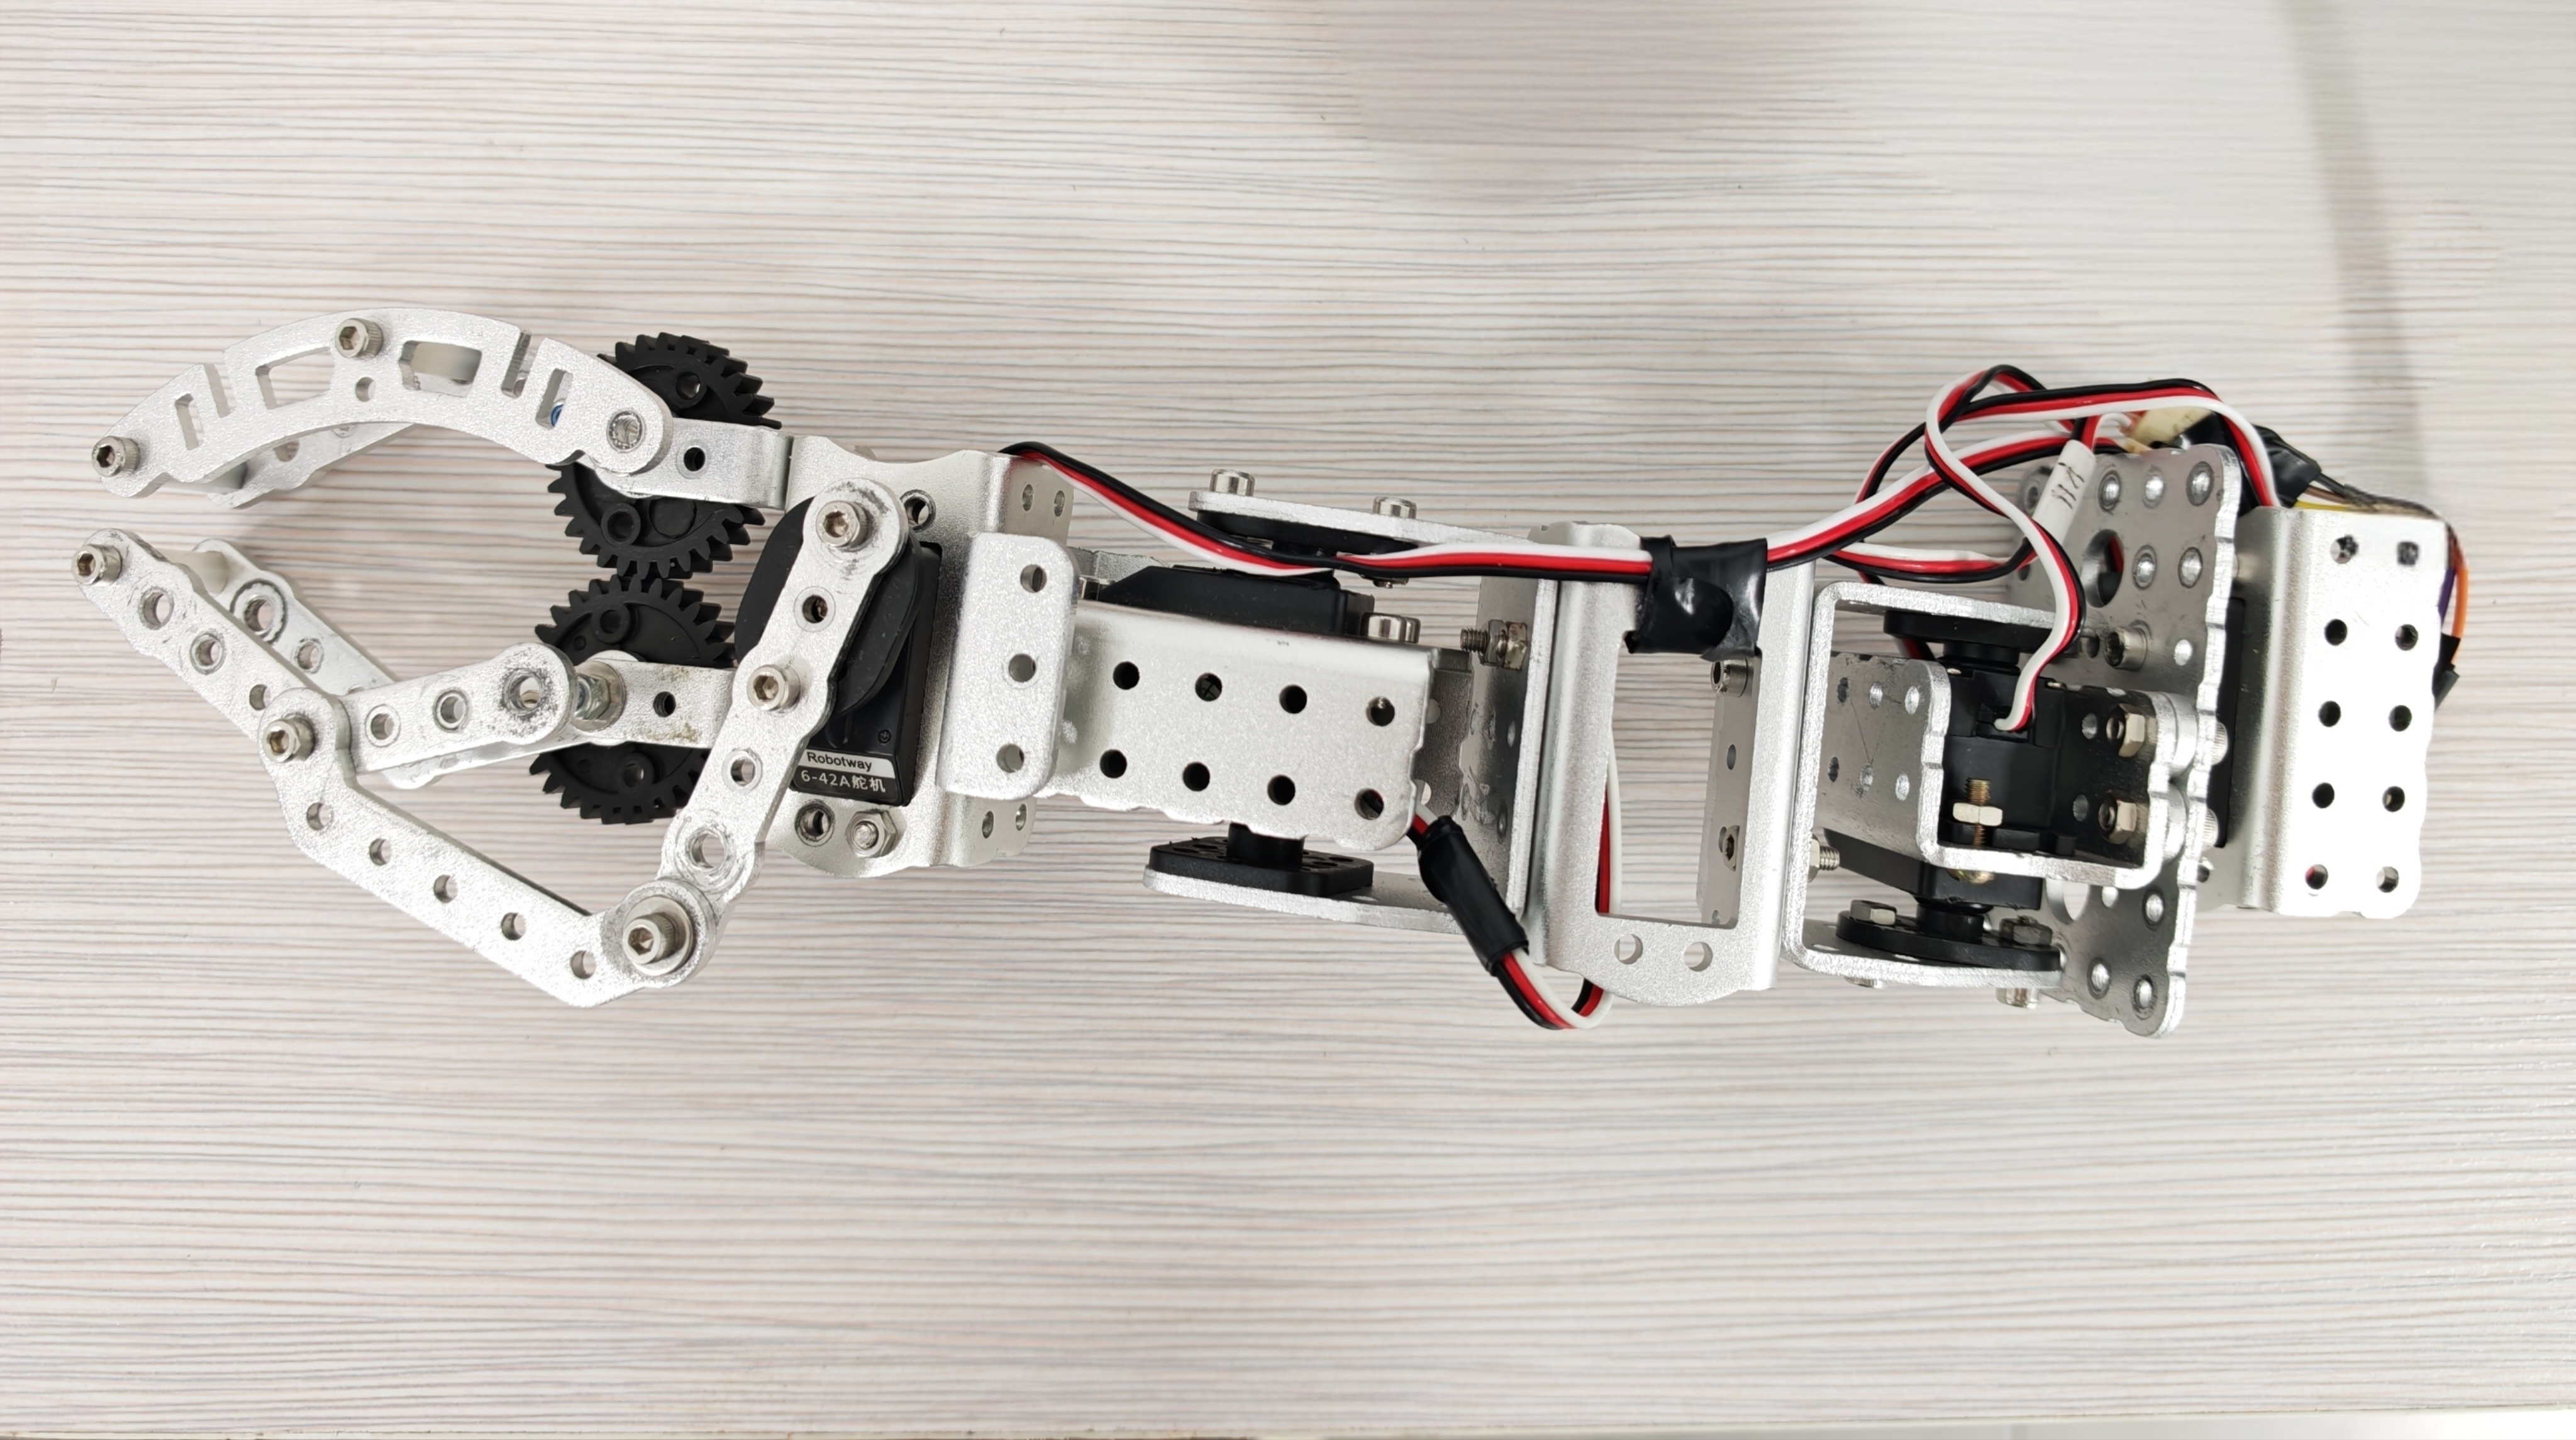
ESP32-S3 四自由度机械臂
搭载双核 Xtensa 处理器,驱动 4 路独立 180° 舵机(底座、大臂、小臂、手爪),脉宽 500~2500μs 微秒级高精控制,为大模型提供毫米级物理落点。
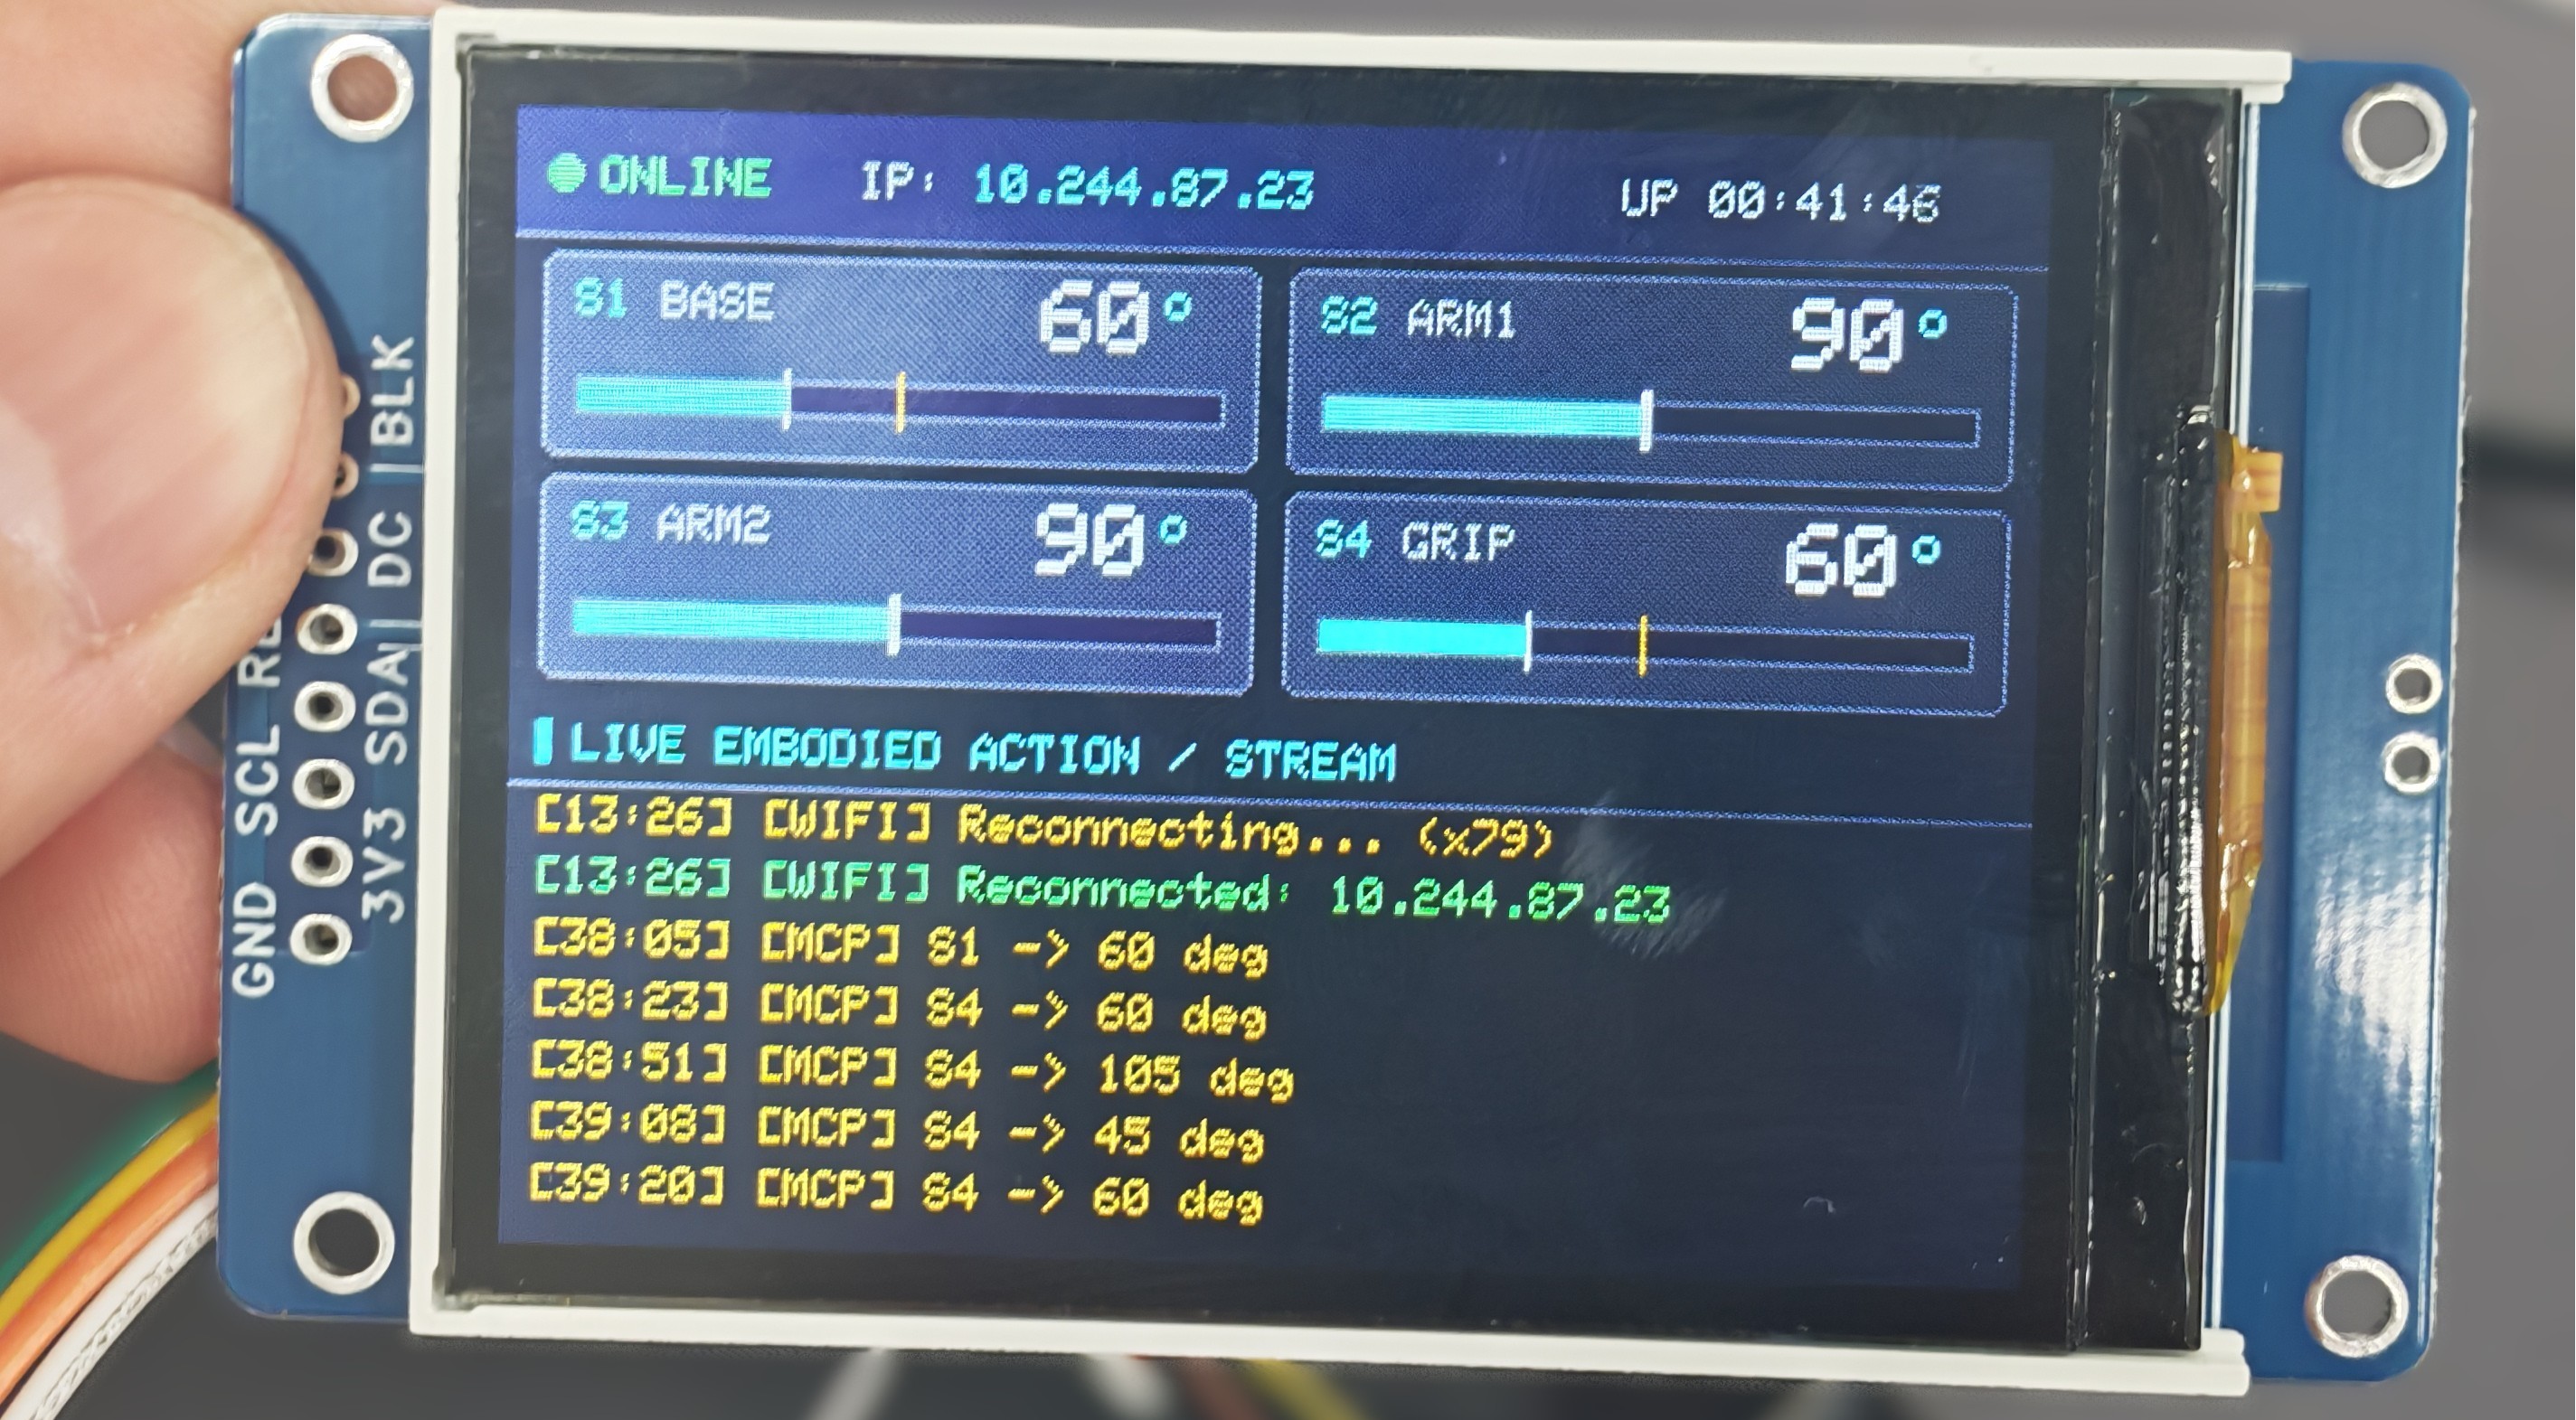
板载 SPI 彩屏状态监视仪
集成 1.3 英寸高清液晶屏,直观呈现机械臂实时 IP、四轴舵机实时角度 Gauge 仪表,并直接流式回显大模型下发的 Tool Call 指令与执行结果。
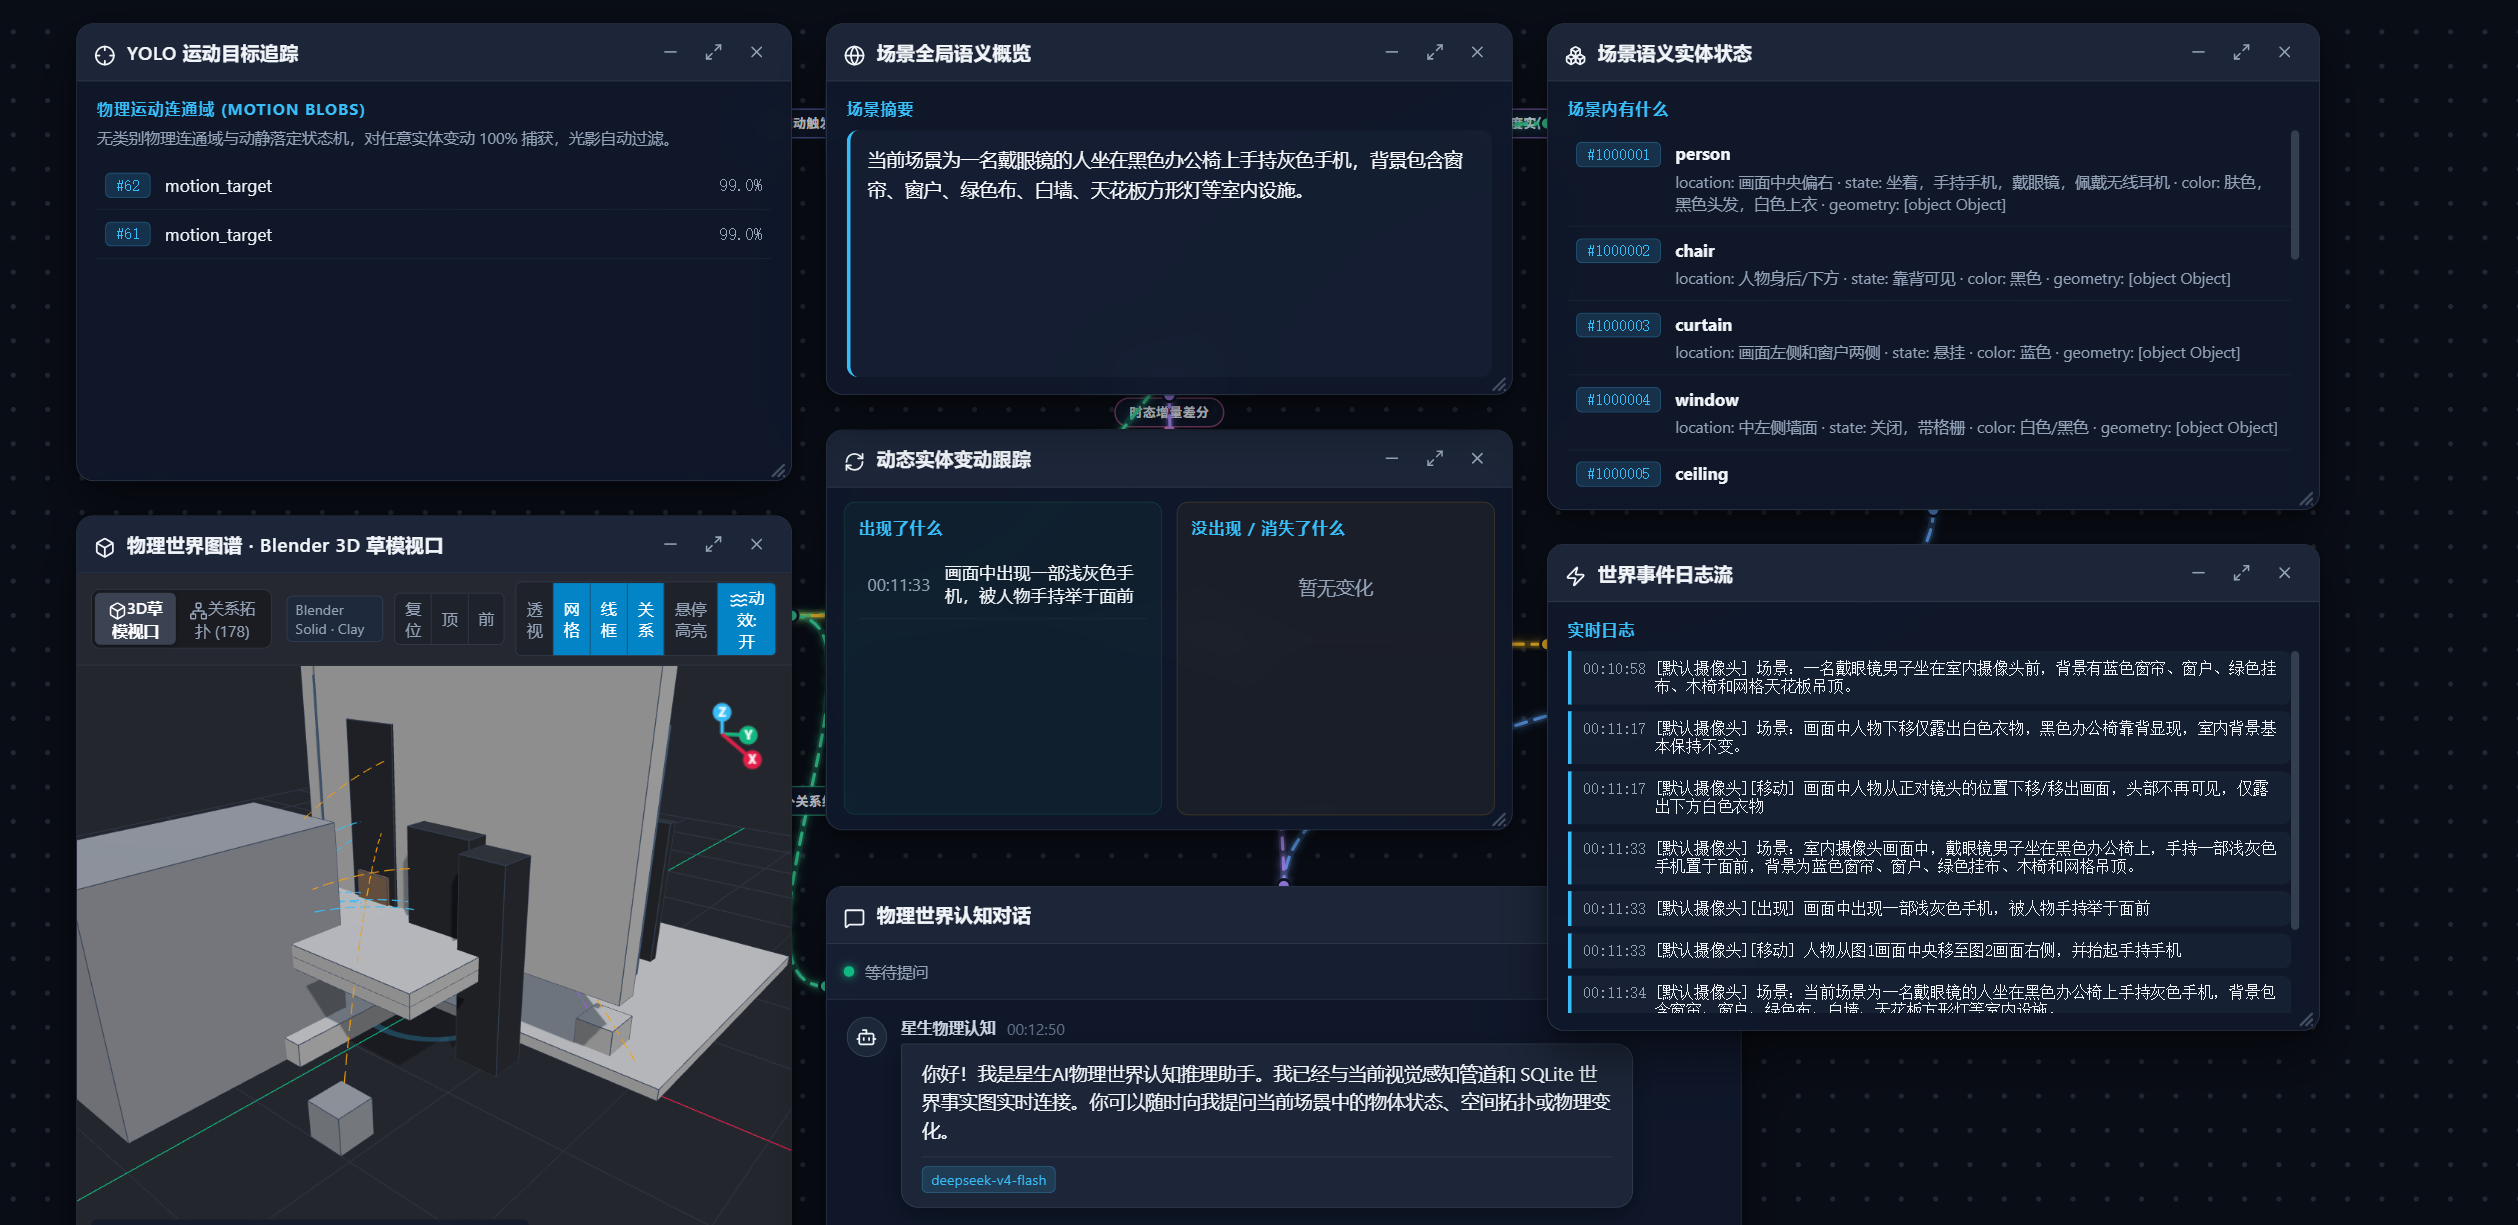
多目空间视觉感知工作站
支持多目工业相机实时推流,通过 C# 原生 OpenCV 与 ONNX 目标跟踪,构建带空间坐标与持续时间轴的世界状态事实源。
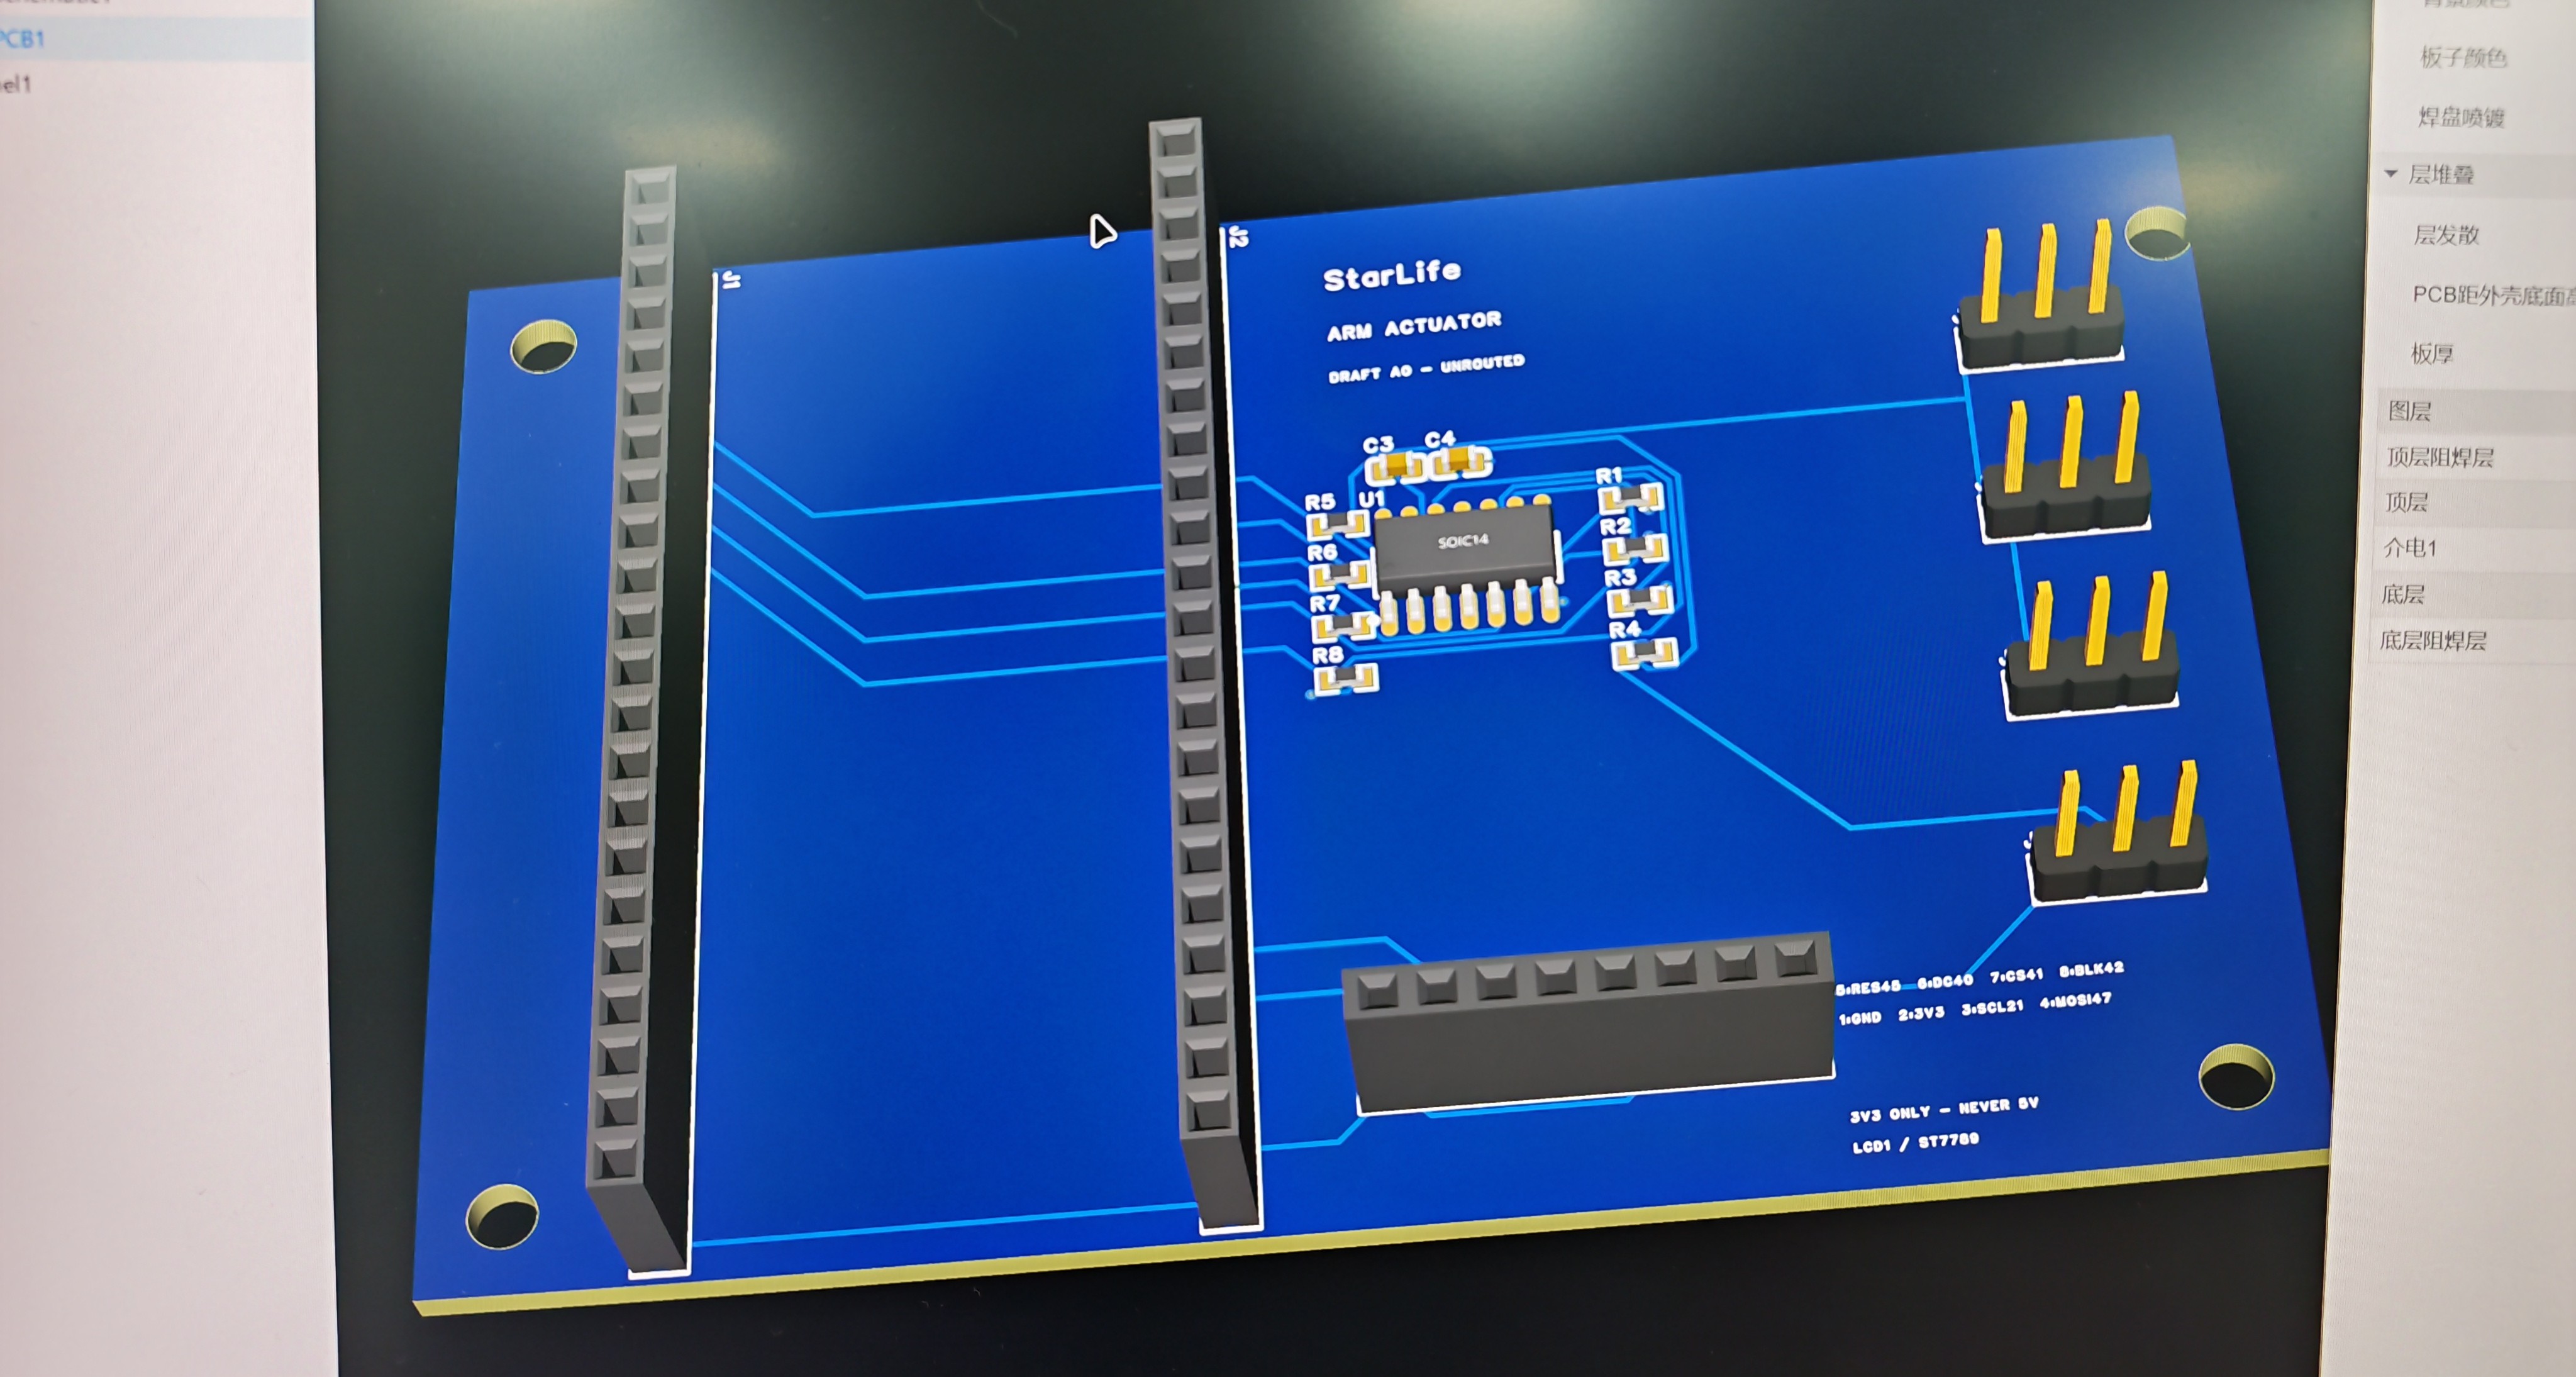
动力分配与稳压接口电路
独立 12.6V 舵机动力回路设计,数字控制地与舵机动力地严格隔离共地,彻底消除多路舵机大扭矩并发启动带来的瞬态电压抖动。
“眼-脑-手”物理闭环工作流
彻底打通感知(Eyes)、认知记忆(Brain)、神经协议(Nerves)与机械臂动作(Hands)的端到端闭环,让具身机器人真正理解并改变物理世界。
原生流式视觉感知
工业相机捕获现实场景,YOLO 门控轻量跟踪微小位移,仅在场景出现物理变迁时激活 VLM 双图深度差分,延迟低于 30ms。
事件溯源世界状态构建
将物理变动转化为不可篡改的 WorldEvent,单写者引擎持有排他锁持久化至 SQLite WAL,实时拓扑计算实体间的 on、contains、near 等空间关系。
标准 MCP 工具流式调用
ASP.NET Core 10 提供 Streamable HTTP MCP Server,向大模型开放 query_world_graph 与 move_servo 工具,实现零适配决策。
实体机械臂高精动作执行
ESP32-S3 接收局域网指令,14 位高精度 PWM 驱动 4 路舵机精准执行旋转、俯仰与抓取,改变现实世界并反馈新状态闭环。
让现实世界具备可被 AI 即时推理与操作的 API
基于 C# 原生 .NET 10 视觉内核 + SQLite 事实源 + 标准 MCP 协议,构建下一代具身实体基座。